

Vzhledem k neustálému úsilí o zvýšení účinnosti motorů si výrobci motorů postupně uvědomují rotory s uzavřenou drážkou.třífázový asynchronní motorPři otáčení dochází ke ztrátě vibrací v důsledku existence drážek mezi statorem a rotorem. Pokud rotor zaujme uzavřenou drážku, efektivní vzduchová mezera se zkrátí a pulzace magnetického pole vzduchové mezery se oslabí, čímž se sníží budicí magnetický potenciál a sníží se ztráty harmonického magnetického pole, což pomáhá zlepšit výkon motoru.
Směr oblouku3fázový indukční motorje důležitým parametrem uzavřeného drážkového rotoru. Pokud je typ drážky rotoru stejný, bude mít výběr různých výšek oblouku různý vliv na výkon motoru. Je obtížné kontrolovat rovnoměrnost uzavřeného drážkového rotoru, protože zde není zářez, a je snadné mít skrytý problém se zoubkováním a zvyšovat nekontrolovatelné faktory.
Použití uzavřené drážky rotoru může nejen snížit rozptylové ztráty a ztráty v železe motoru, ale také zvýšit rozptylovou reaktanci rotoru, což má za následek snížení účiníku, zvýšení zatěžovacího proudu statoru a zvýšení ztrát statoru. Snižuje se rozběhový moment a rozběhový proud a zvyšuje se rychlost skluzu. Proto je při použití uzavřené drážky třeba současně zohlednit změnu výkonových údajů, aby byl celkový výkon motoru optimální.
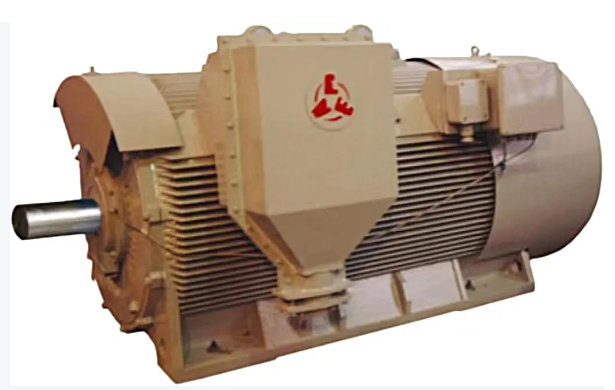
Indukční motoroznačuje druh motoru, který je závislý na elektromagnetické indukci mezi rotory k indukci proudu v rotoru a dosažení elektromechanické přeměny energie. Stator asynchronního motoru se skládá ze tří částí: jádra statoru, vinutí statoru a rámu. Rotor se skládá z jádra rotoru, vinutí rotoru a rotujícího hřídele. Jádro rotoru je také součástí hlavního magnetického obvodu, obvykle se skládá z 0,5 mm silných plechů z křemíkové oceli naskládaných na sebe, přičemž jádro je upevněno na rotujícím hřídeli nebo nosiči rotoru. Vnější povrch celého rotoru je válcový.
Vinutí rotoru se dělí na dva typy: klecové a vinuté. Za normálních okolností je rychlost rotoru asynchronního motoru vždy o něco nižší nebo o něco vyšší než rychlost rotujícího magnetického pole (synchronní rychlost), proto se asynchronní motor nazývá také „asynchronní motor“. Když se změní zatížení asynchronního motoru, změní se odpovídajícím způsobem i rychlost a skluz rotoru, takže se elektromotorická síla, proud a elektromagnetický moment v rotorovém vodiči odpovídajícím způsobem změní, aby vyhovovaly potřebám zátěže. V závislosti na kladné a záporné rychlosti skluzu a velikosti má asynchronní motor tři provozní stavy: motor, generátor a elektromagnetická brzda.
Čas zveřejnění: 29. září 2024